工业视觉与几何检测
焊缝视觉检测工作台原型
将点云与高度图的焊缝测量、基准平面和规则版本结合,输出可定位的检测结果与人工复核状态。
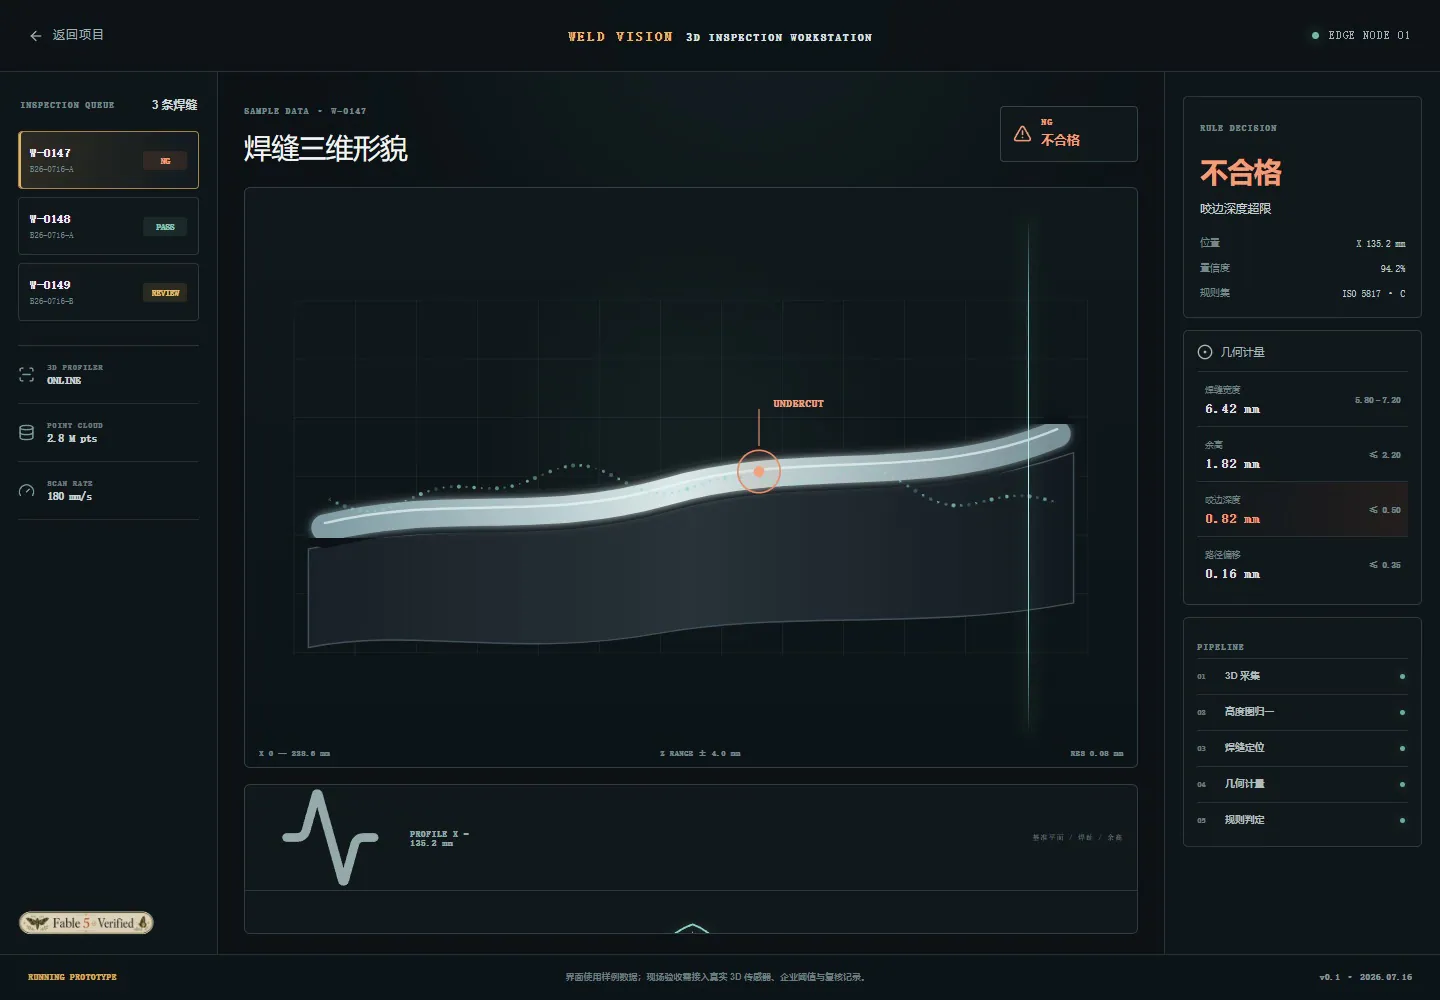
我们先读取三维样例,接着确定 ROI 与基准平面,再计算几何指标,再应用版本化规则,最后输出状态并保留人工复核。
焊缝判断需要可测量的三维数据、明确阈值和规则版本,不能让模型根据图片直接替代现场检测与验收。
主要功能包括焊缝 ROI 与基准平面、宽度、余高、咬边深度和路径偏移、规则判定与人工复核。
项目提供三类样例运行工作台、测量值、阈值、规则版本与判定状态。
结合几何计量、版本化规则和现场复核需求,建立从原始测量到判定依据的工程链路,为工业场景验证保留可检查的过程。
AI 技术
POINT_CLOUD / GEOMETRIC_MEASUREMENT / RULE_ENGINE
工作流、管道与 Agent
三维输入 / 几何计量 / 规则引擎 / 人工复核
样例和产线数据按工厂与设备隔离;原始数据、标定信息、规则版本和判定结果保留可追溯记录。
样例点云已经能够经过几何计量和规则判断输出清晰状态,同时把需要人工复核的位置保留下来。它证明了工作流方向,但仍需现场标定和工业验收。
这是使用样例数据的检测工作台原型,不是现场传感器、工业标准或生产质量验收的替代品。