工业视觉与几何检测
焊缝视觉检测工作台原型
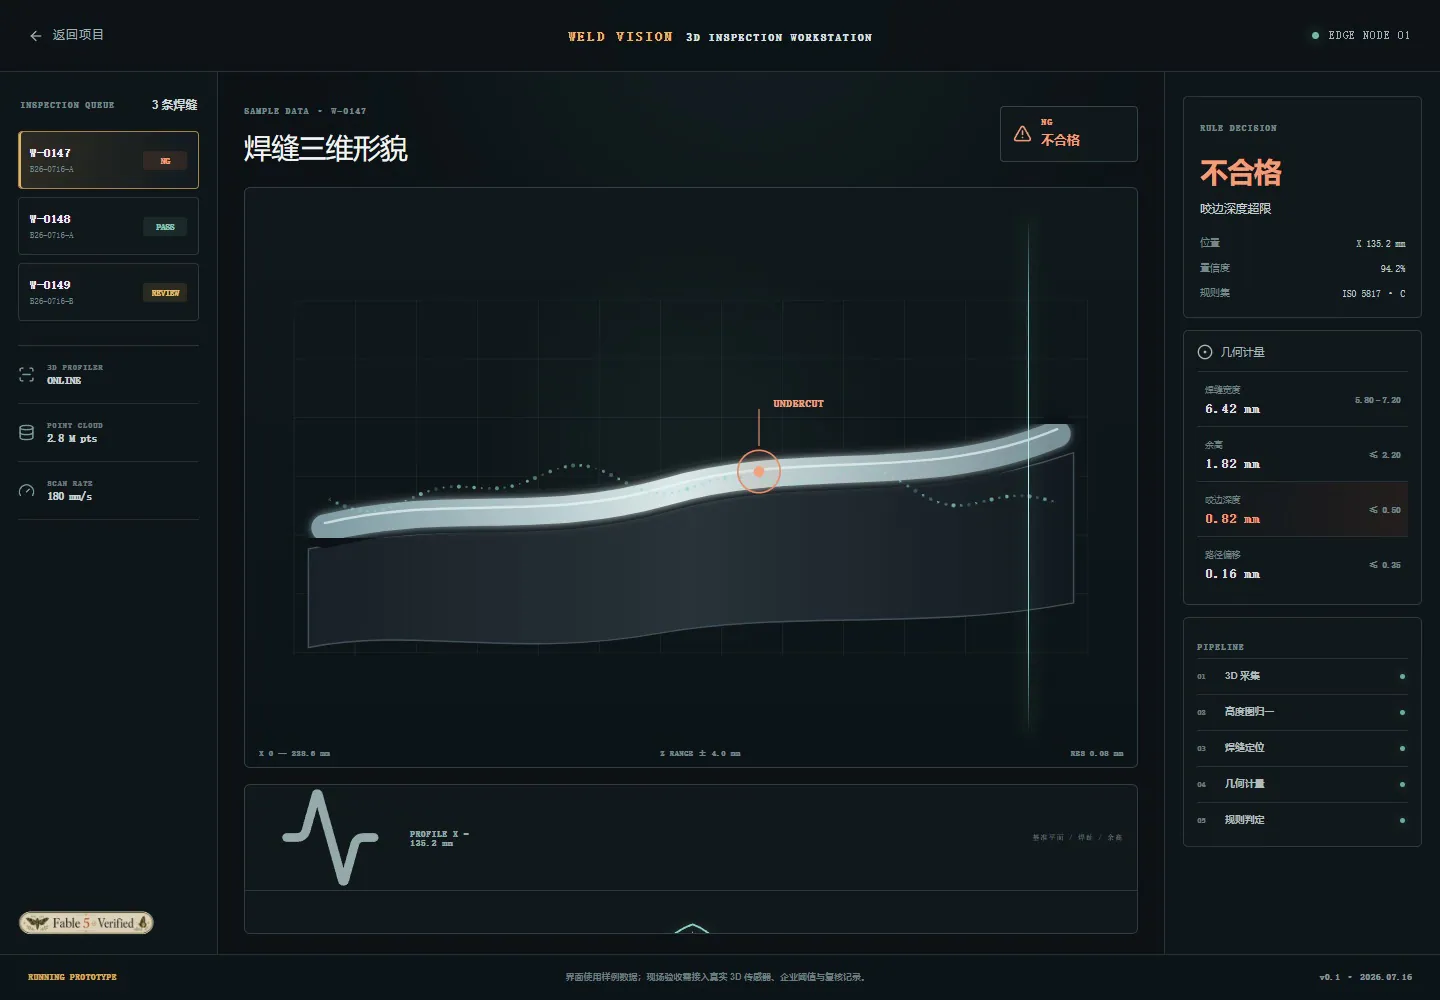
对点云或高度图执行焊缝 ROI、基准平面和几何计量,再由版本化规则输出合格、不合格或人工复核状态。
我们没有从模型或工具清单开始,而是先和使用者一起走完这项工作,确认谁提供输入、谁在中途判断,以及什么结果才算真正完成。
我们先读取三维样例,接着确定 ROI 与基准平面,再计算几何指标,再应用版本化规则,最后输出状态并保留人工复核。
焊缝判断需要可测量的三维数据、明确阈值和规则版本,不能让模型根据图片直接替代现场检测与验收。
在几轮讨论里,我们把问题拆成几个彼此相连的部分:焊缝 ROI 与基准平面、宽度、余高、咬边深度和路径偏移、规则判定与人工复核。这样每一步要解决什么、由谁确认,都能在动手之前说清楚。
我们把确认过的工作步骤搭成一条可运行的管道,让 AI 负责整理、检索和生成,让关键判断仍然回到业务人员手里。
最后留下来的不是一个孤立模型,而是三类样例运行工作台、测量值、阈值、规则版本与判定状态。
AI 技术
POINT_CLOUD / GEOMETRIC_MEASUREMENT / RULE_ENGINE
工作流、管道与 Agent
三维输入 / 几何计量 / 规则引擎 / 人工复核
样例和产线数据按工厂与设备隔离;原始数据、标定信息、规则版本和判定结果保留可追溯记录。
样例点云已经能够经过几何计量和规则判断输出清晰状态,同时把需要人工复核的位置保留下来。它证明了工作流方向,但仍需现场标定和工业验收。
这是使用样例数据的检测工作台原型,不是现场传感器、工业标准或生产质量验收的替代品。